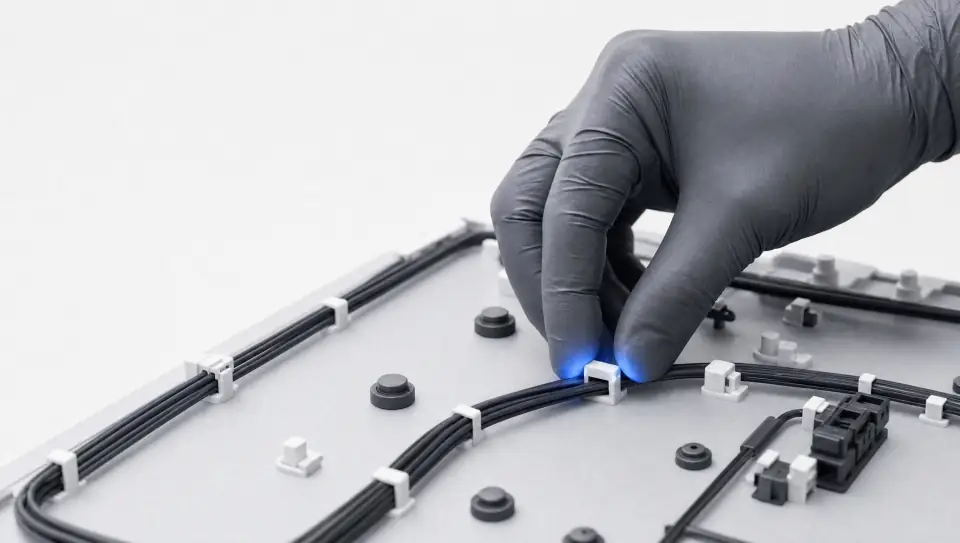
E.01
Kabelbaummontage
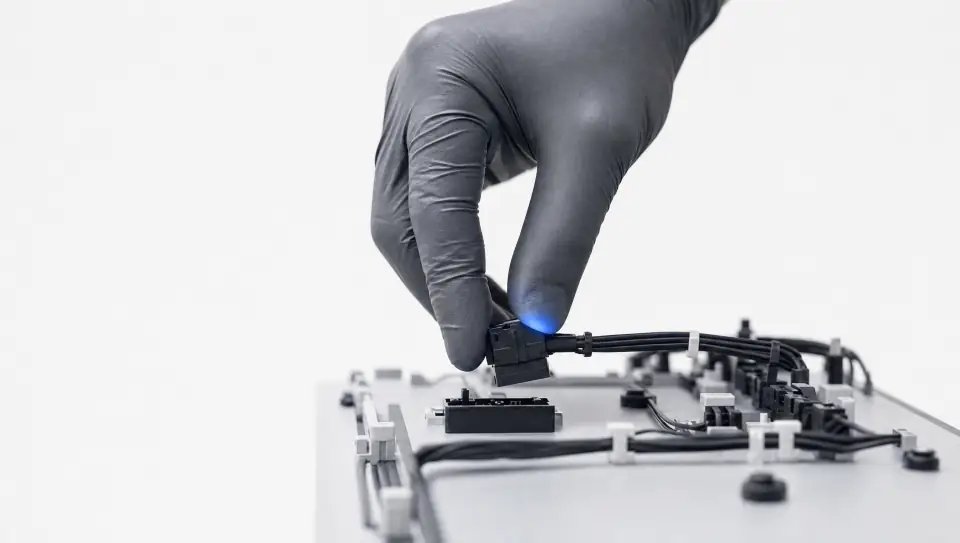
Flexible Kabel verlegen, clipsen und abkleben. Hier zählen Griffkraft und Gefühl mehr als der Blick.
Taktil Einsatzbereiche
Taktil zeichnet Handgriffe auf, bei denen Kraft mehr zählt als der Blick. Hier sind die sechs Bereiche, für drei davon gibt es eine eigene Seite.
Sechs Montageaufgaben, deren Automatisierung am Gefühl in den Fingern hängt. Wer etwa die Kabelbaummontage oder die Schaltschrankverdrahtung automatisieren will, stößt hier an die Grenze von Kamerabildern.
E.01
Flexible Kabel verlegen, clipsen und abkleben. Hier zählen Griffkraft und Gefühl mehr als der Blick.
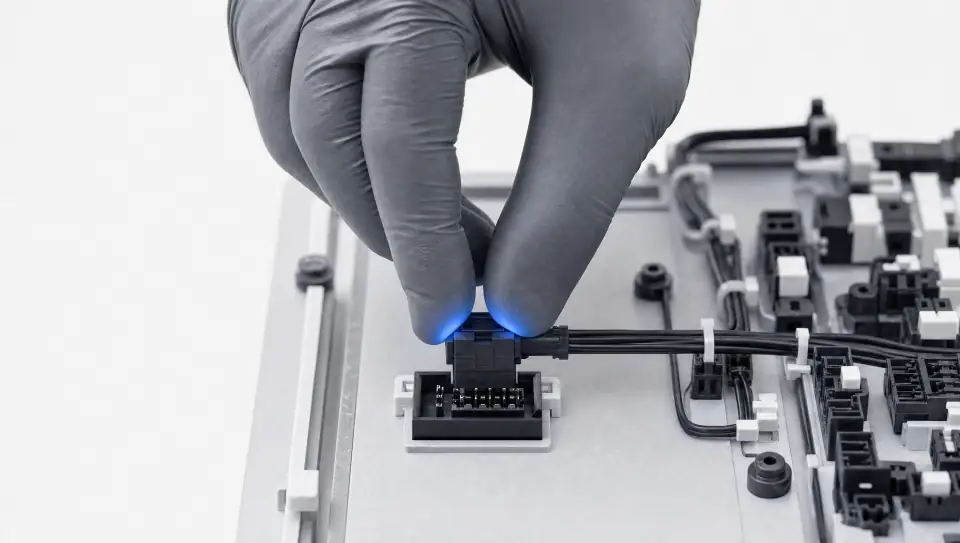
E.02
Drücken, klicken, prüfen. Ob es geklappt hat, zeigt das Kraftsignal, nicht das Kamerabild.
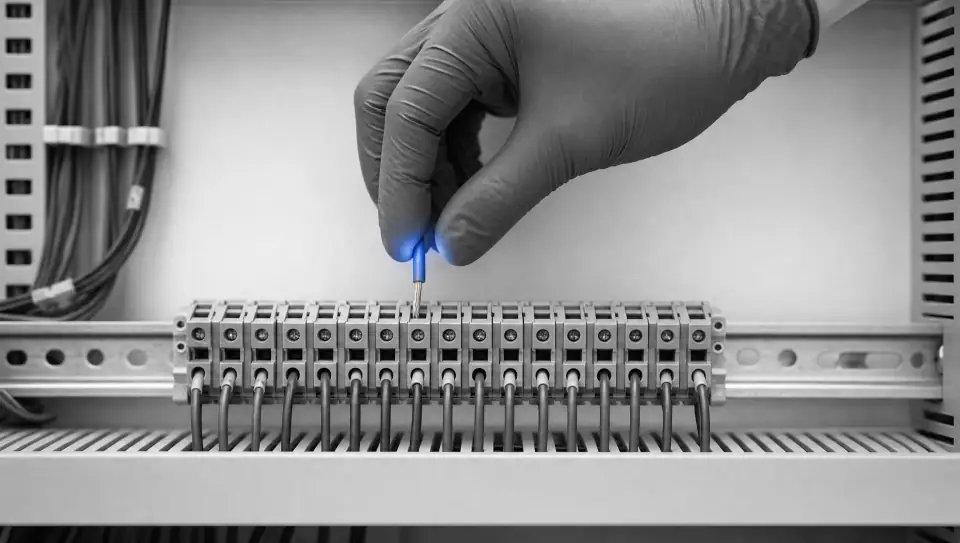
E.03
Adern abisolieren, einführen und festklemmen, auf engem Raum und mit feiner Fingerkontrolle.
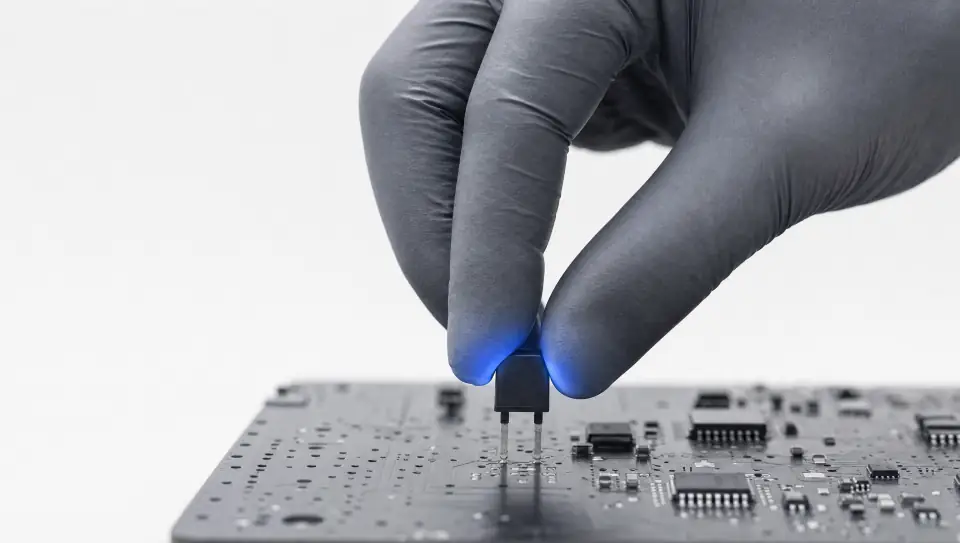
E.04
Bauteile einsetzen, Clips aufstecken und empfindliche Teile greifen, ohne sie zu beschädigen.
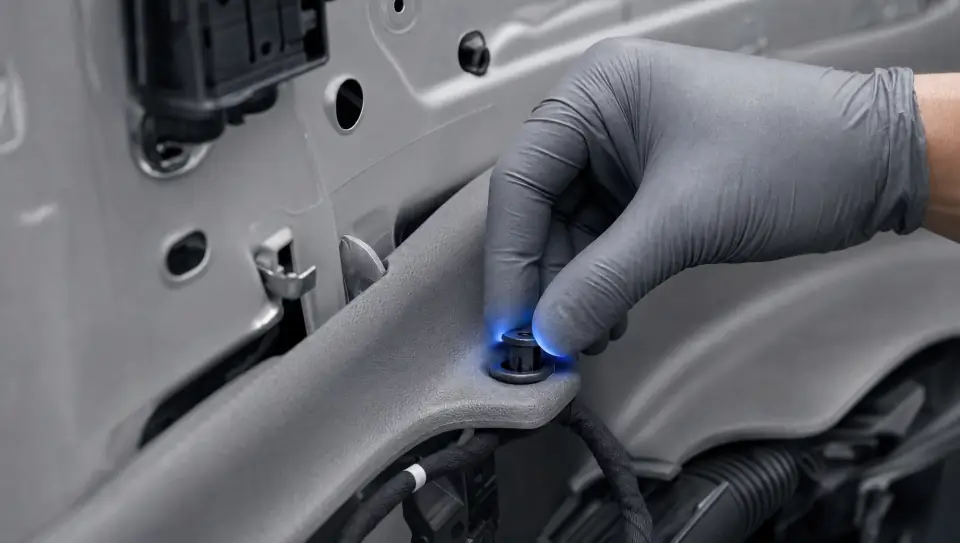
E.05
Clips, Schläuche und Verkleidungen, im engen Innenraum nach Gefühl eingesetzt.
E.06
Der Klick bleibt aus, ein Teil klemmt, erst der zweite Versuch sitzt. Aus solchen Daten lernt ein Roboter, sicher zu scheitern und neu anzusetzen.
Taktil baut keine Roboter. Wir liefern Daten an Roboterhersteller und KI-Modellteams. Wir lizenzieren Daten. Exklusive Zeitfenster sind möglich.
Gespräch anfragen