Datensatz Kontaktreiche Manipulation
Kontaktreiche Manipulation, gemessen im Moment der Berührung.
Bei manchen Handgriffen entscheidet die Berührung, ob sie gelingen: Ein Stecker rastet ein oder nicht, ein Kabel sitzt im Clip oder rutscht wieder heraus. Ein Datensatz für solche Aufgaben muss die Berührung messen. Im Video allein ist sie nicht zu sehen.
Wo das Kamerabild aufhört.
Kontaktreich nennt die Robotik Aufgaben, bei denen Hand und Werkstück länger in Berührung bleiben und Kräfte über das Ergebnis entscheiden. In der Montage gehört fast alles dazu: Steckverbindungen fügen, Leitungen in Halterungen drücken, Clips setzen, Bauteile einführen.
Eine Kamera sieht dabei, dass sich die Hand bewegt. Wie stark sie drückt und in welchem Augenblick das Teil nachgibt, sieht sie nicht. Genau das muss ein Roboter aber lernen, wenn er denselben Handgriff übernehmen soll.
Was in den Datensatz gehört.
Alle Spuren laufen zeitgleich, damit Kraftspitze, Fingerhaltung und Videobild zum selben Augenblick gehören.
- 01Tast- und Kraftsignale an den FingerspitzenSie zeigen, wann ein Teil nachgibt, einrastet oder klemmt.
- 02Vollständige Hand- und FingerhaltungDie Haltung jedes Fingers über die Zeit. So lernt ein Modell Griff und Kraft zusammen statt getrennt.
- 03Video aus Ich-Sicht und vom HandgelenkDer Blick von oben zeigt den Arbeitsplatz, der Blick vom Handgelenk das, was die eigenen Finger verdecken.
- 04Arbeitsschritte, zeitgenau markiert und qualitätsgeprüftZugriff, Greifen, Einführen, Einrasten, Loslassen. Teams finden damit gezielt die Stellen, die sie fürs Training brauchen.
- 05Fehler und zweite VersucheEin verpasster Klick oder ein klemmendes Teil gehört zur echten Arbeit. Laufende Produktion liefert diese Momente von selbst.
Datenhandschuh statt Fernsteuerung.
Viele Datensätze für Robotermanipulation entstehen per Fernsteuerung: Ein Mensch führt einen Roboterarm und spürt dabei meist nicht, was der Greifer berührt. Taktil zeichnet die Hand selbst auf.
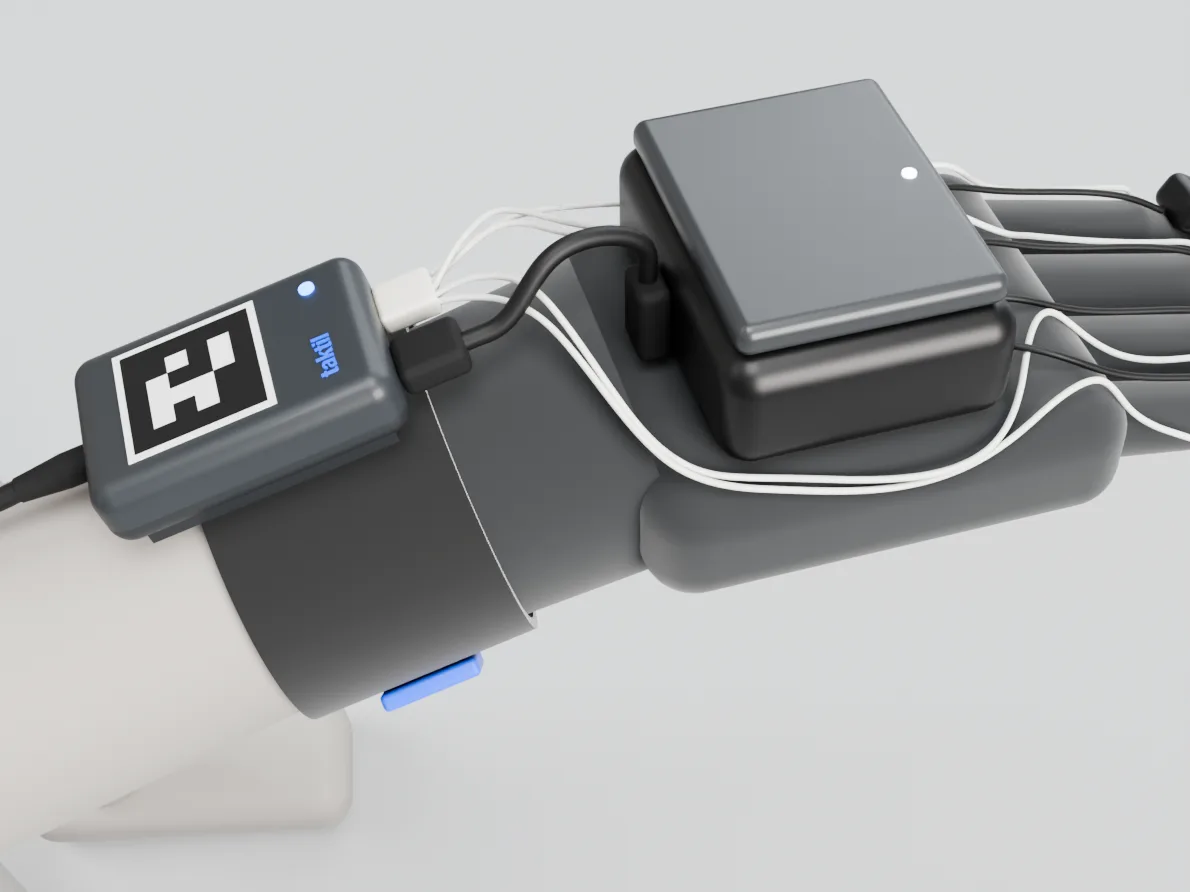
Fachkräfte tragen dafür ein Aufnahme-Set mit Handschuhen, Kameras an Handgelenk und Kopf und einem kleinen Gerät am Gürtel. Sie arbeiten im gewohnten Takt weiter, und das Modell lernt von Händen, die den Handgriff jeden Tag machen.
Geliefert in gängigen Formaten.
Sie bekommen die Daten in gängigen Formaten, die Robotik-Teams direkt für das Training ihrer Modelle einlesen können. Viele Teams arbeiten mit LeRobot, der offenen Bibliothek von Hugging Face für Robotik-Datensätze. Kraft- und Tastsignale lassen sich dort als eigene Messreihe neben die Kamerabilder legen.
Wenn Sie bestimmte Handgriffe brauchen, planen wir Aufnahmeprogramme passend zu Ihren Aufgaben und Ihrer Hardware. Warum Industrieroboter solche Daten brauchen, steht auf der Seite Trainingsdaten für Physical AI.
Mehr zu Trainingsdaten aus der Montage.
Schreiben Sie uns, welche Handgriffe Ihr Roboter lernen soll.
Taktil baut keine Roboter. Wir liefern Daten an Roboterhersteller und KI-Modellteams. Wir lizenzieren Daten. Exklusive Zeitfenster sind möglich.
Gespräch anfragen